让 Claude Code 做一个要几十步的任务,做到一半执行了 /clear,或者上下文被自动压缩,它就像换了个人:之前定的阶段、查到的结论、试过的错误方向,全都得重新交代。计划模式能在开工前把方案定下来,却解决不了“执行过程中记忆丢了”的问题。
planning-with-files 是一个开源的 Skill(作者 OthmanAdi,MIT 协议),做法很朴素:把计划、发现和进度写成三个 Markdown 文件放在项目里,再用钩子在每一轮对话开始时把关键内容重新注入。官方 README 的一句话是:Agent 的上下文窗口会消失,但计划不会。
这篇按官方仓库当前的 README 和常见问题整理:三个文件各放什么、钩子怎么保证它真的生效、在 Claude Code 里怎么装、和计划模式怎么分工,以及官方数据的适用范围。
三个文件各放什么
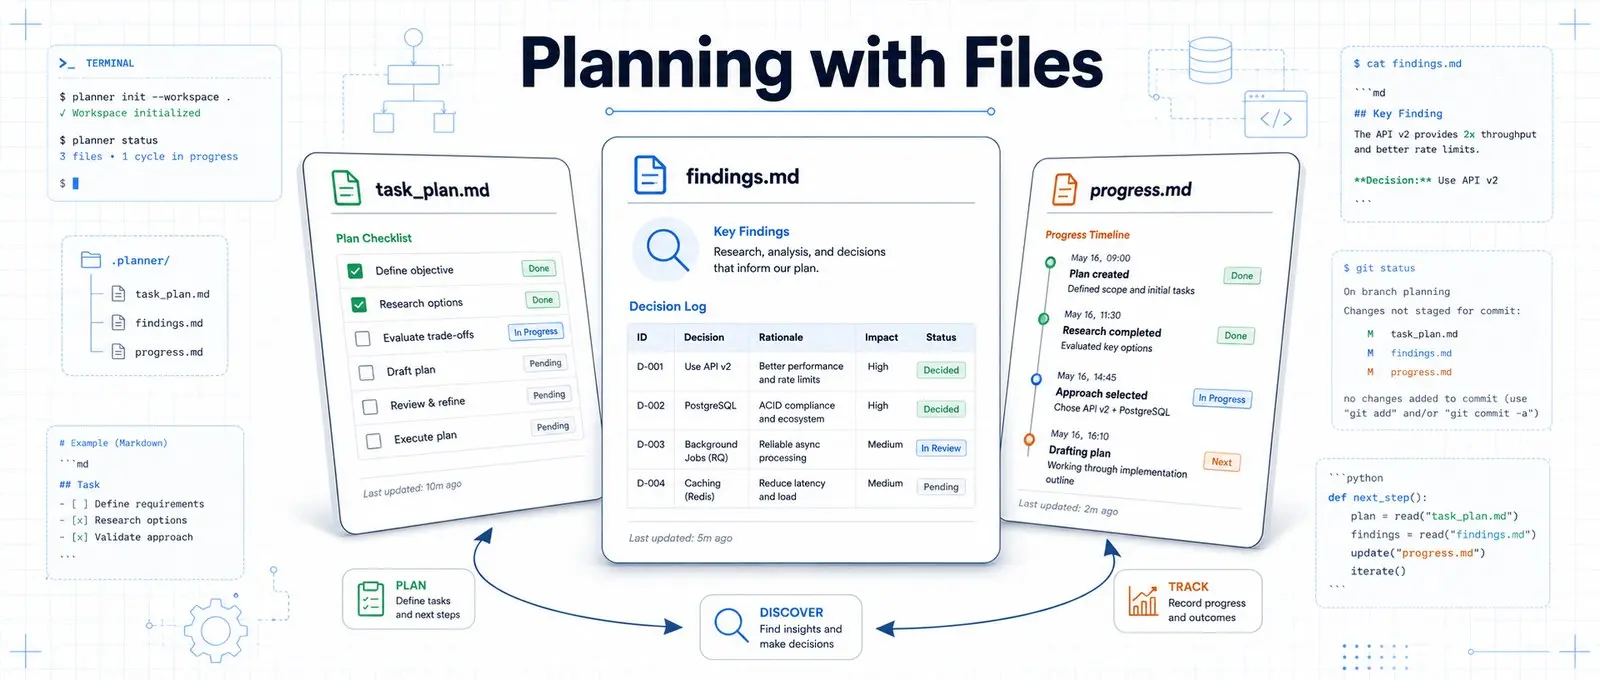
这个 Skill 在项目里维护三个纯 Markdown 文件:
| 文件 | 作用 |
|---|---|
task_plan.md | 阶段和复选框,是 /clear 之后恢复工作的位置 |
findings.md | 调研笔记和决策,边做边追加 |
progress.md | 会话日志和测试结果 |
下图左边是没有这个 Skill 时的样子:Agent 反复重复、遗忘、重做;右边是有三个文件后,每个阶段都有明确的记录和状态。
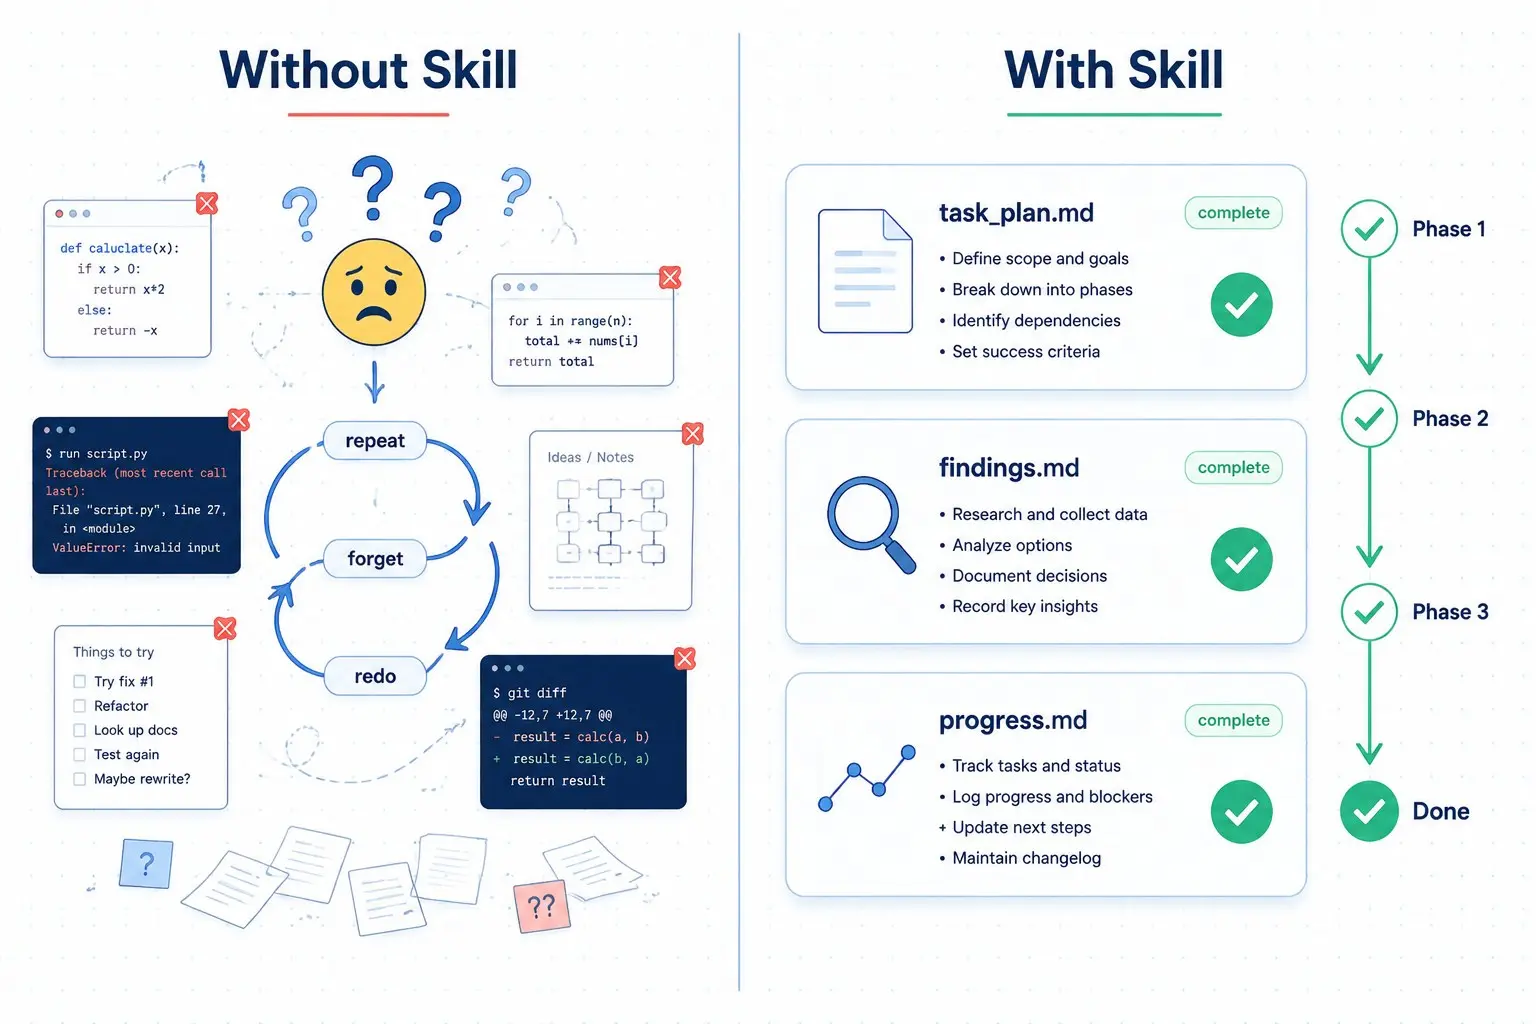
官方用一个类比解释:上下文窗口像内存,容易丢、容量有限;文件系统像硬盘,持久;重要的东西要写到硬盘上。
并行任务不会互相覆盖:每个任务可以放在 .planning/日期-名称/ 这样的独立目录里,同样是这三个文件,通过 .active_plan 指定当前使用哪一个(v2.36.0 起支持)。这些文件默认会被 gitignore,只是“工作记忆”,不是要提交的交付物。
为什么不是一条提示词,而是一套钩子
“把计划写进文件”这件事,靠提示词让模型自觉去做并不可靠。官方的思路是用生命周期钩子把它变成机械流程。Claude Code 插件路线会注册 6 个钩子:SessionStart、UserPromptSubmit、PreToolUse、PostToolUse、PreCompact 和 Stop。
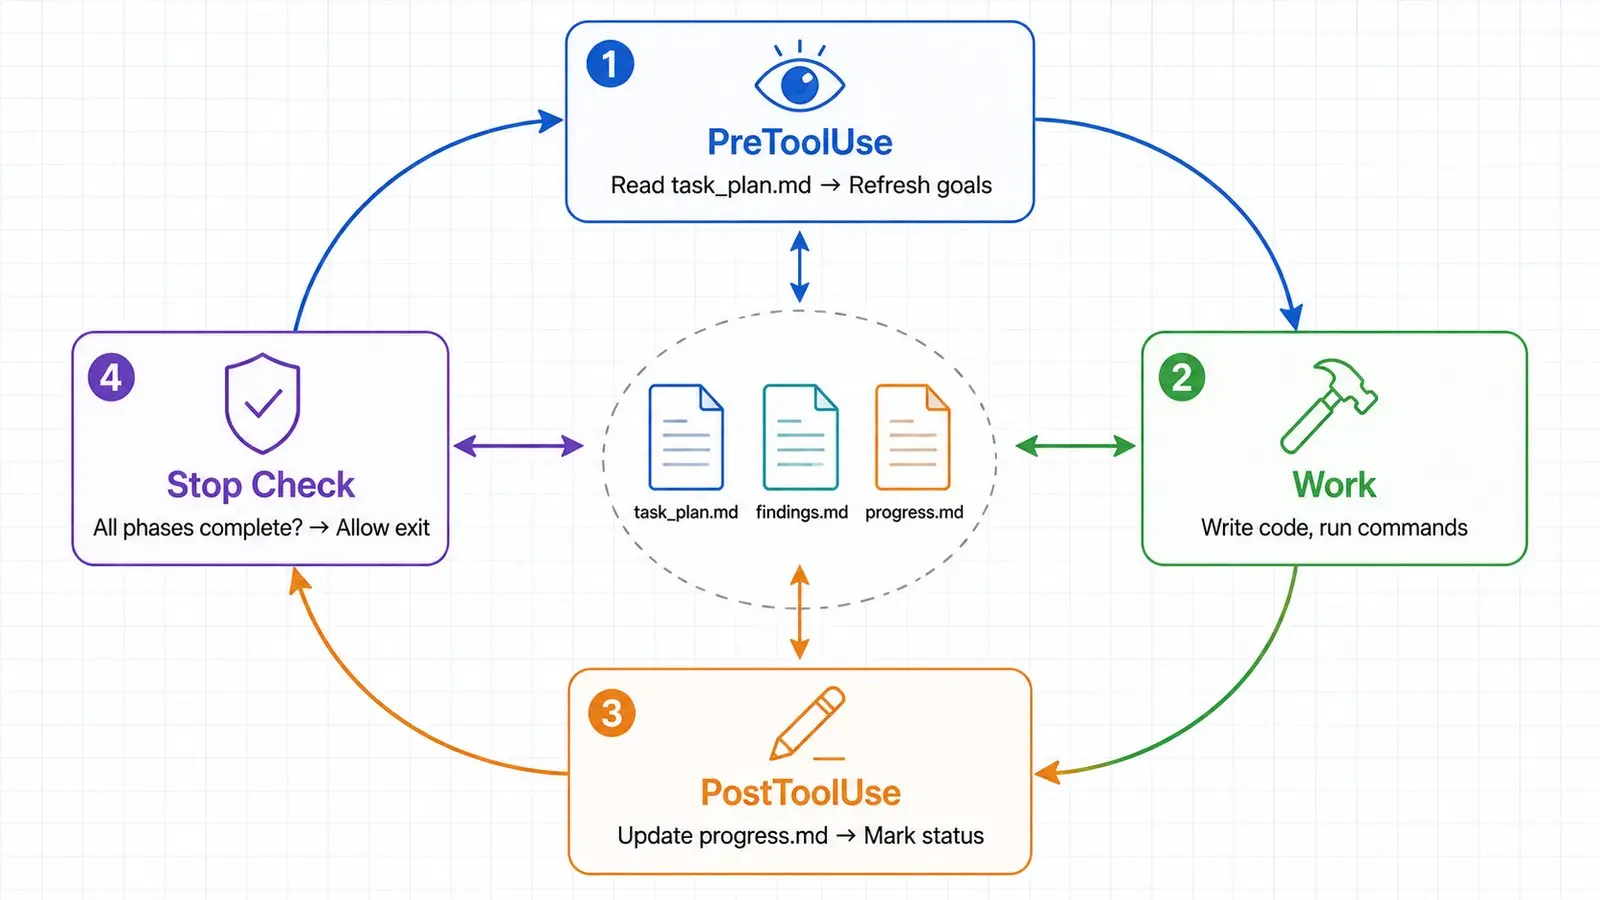
上图是一轮工作的循环:调用工具之前读一遍 task_plan.md 刷新目标(PreToolUse),然后工作,工具执行后更新 progress.md 并标记状态(PostToolUse),最后检查所有阶段是否完成(Stop)。需要说明的是,Stop 检查只在可选的“门控模式”下才会拦截提前收尾。
对应到几类具体的丢失场景,官方给出的处理方式是:
| 容易出问题的地方 | Skill 的做法 |
|---|---|
| /clear、压缩或崩溃清空了上下文 | 下一轮从磁盘重新读取计划,SessionStart、UserPromptSubmit、PreCompact 钩子把当前阶段带回来 |
| 调用 50 次以上工具后目标漂移 | 每轮重新注入计划开头;设置 PWF_INJECT=smart 会只保留目标、下一步、当前阶段和最近三条决策 |
| Agent 过早宣布“做完了” | 门控模式下,只要还有进行中的阶段,Stop 钩子就拦住收尾,并带有拦截次数上限,避免陷入死循环 |
| 计划被工具结果或他人悄悄改写 | 可选的 SHA-256 校验,计划正文与批准的哈希不一致时拒绝注入 |
| 两个会话互相覆盖进度 | 并行写入保护会提示已勾选的项目数下降 |
官方还给出了单次钩子的耗时:自 v3.6.0 优化后,一次钩子触发约 289 毫秒。
在 Claude Code 里安装
Claude Code 推荐走插件路线,它会同时带上 Skill、钩子和斜杠命令:
/plugin marketplace add OthmanAdi/planning-with-files
/plugin install planning-with-files@planning-with-files
其他 Agent,或者想一行命令装好,可以用 Agent Skills 通用安装器:
npx skills add OthmanAdi/planning-with-files --skill planning-with-files -g
这里有一个官方明确提醒过的坑:通过 npx skills add 装的 Skill,有可能悄悄变成“没有钩子”的状态(比如项目信任没被接受,或者项目级安装时前置钩子没有注册)。而钩子正是它区别于普通提示词的核心。所以如果你依赖钩子,请走插件路线,装完用 /plan-doctor 自检,它会逐项给出通过、警告或失败,检查路径解析、注入、校验、安装方式和单次触发耗时。
装好后,输入 /plan 开始,或者直接让 Agent“规划一下这个任务”,Skill 也会在多步骤任务里自行触发。
常用命令
下面是 Claude Code 插件路线提供的主要命令:
| 命令 | 作用 |
|---|---|
/plan | 创建三个计划文件并开始会话 |
/pwf | /plan 的简写,可加 --autonomous 或 --gated |
/status | 一眼看当前阶段和各阶段数量 |
/plan-doctor | 自检钩子是否真的在工作 |
/plan-attest | 用 SHA-256 锁定 task_plan.md,被篡改会被拒绝 |
/plan-goal | 持续运行到计划报告完成,可与 Claude Code 的 /goal 配合 |
/plan-loop | 配合 /loop 的定时节奏,默认每 10 分钟一次 |
它和计划模式、记忆工具是什么关系
官方 FAQ 对这两个问题讲得很清楚。
和 Claude Code 计划模式:两者是前后两个阶段,不是二选一。计划模式负责在动手前设计并批准方案;planning-with-files 负责在执行期间把阶段状态、发现、错误和进度持久化到磁盘,并每轮重新注入。衔接只需要一步:接受计划模式的方案后,让 Agent 把它写进 task_plan.md 并拆成阶段(或者直接输入 /plan 让 Skill 据此建文件),然后切回普通模式去执行。
和记忆工具:记忆类工具(向量库、知识图谱)帮 Agent 回忆过去会话里的事实;planning-with-files 管理的是当前任务的执行状态:阶段、状态、依赖和完成检查。解决的是计划的连续性,不是检索,两者可以互补。如果你想给 Claude Code 加跨会话的记忆,可以看claude-mem 安装与使用教程。
进阶:自主模式和门控模式
任务时间很长、不想一直盯着时,官方 v3 版本提供了两种可选模式(不加模式标记时,行为与旧版一致):
- 自主模式(
/pwf --autonomous):去掉每次工具调用前的计划复述,保留每轮开头的注入,并默认打开计划校验; - 门控模式(
--gated):增加 Stop 完成门,只有当“还有进行中的阶段”等条件同时满足时才拦截;默认最多连续拦截 20 次(可用PWF_GATE_CAP调整),所以未完成的计划本身不会把会话困死。
对多 Agent 并行,官方的约定是:一个编排者负责 task_plan.md,每个执行者追加到自己的日志文件,并用 PLAN_ID 把各自终端固定到某个计划上。
官方数据怎么读
README 给了两组数据,都需要带着范围看:
- 文件结构遵循度:在 Claude Sonnet 4.6 上的评测里,有这个 Skill 时 30 条断言通过 29 条(96.7%),没有时通过 2 条(6.7%)。官方说明这个数字衡量的是“是否创建并维护了三文件结构”,不是长时间自主运行中的目标漂移;
- 清空上下文后的恢复:项目自己的内部基准里,有计划文件时平均 5.0 轮恢复工作,普通 Agent 需要 13.3 轮;官方明确称这是作者自测,不是独立对比。
所以更稳妥的理解是:它能显著降低“清空之后重新摸清状况”的成本,至于对你自己项目的收益,用一个真实的长任务试一次最直接。
使用时的几条规则和注意事项
README 的四条核心规则很适合直接写进团队约定:
- 开工前先建
task_plan.md; - 每看完两次页面或搜索结果,就把发现存一次;
- 所有错误都要记录,避免重复犯;
- 不重复失败的做法,记录尝试并改变方案。
另外,计划文件是“工作记忆”,任务完成后不会自动归档,下一个任务会覆盖根目录里的计划。值得长期保留的结论,要自己提升到代码、提交信息或文档里。
和 AIGoCode 一起用
这个 Skill 运行在 Claude Code 和 Codex 等工具内部,不改变你访问模型的方式。如果你通过 AIGoCode 使用 Claude Code,可以先用接入 AIGoCode 前,Claude Code 和 Codex CLI 先检查这四项确认基础配置,再装这个 Skill。
长任务另一个常见问题是会话越来越长。想了解什么时候该压缩、什么时候该分叉或回退,可以参考Claude Code 压缩、分叉与回退怎么选,5 个场景的常用命令对比;多步任务容易跳步骤,则可以看Agent 跑多步任务总跳步骤?用确定性控制流把流程交给代码。
总结
planning-with-files 的核心是把“计划”从会丢的上下文里搬到磁盘,再用钩子保证每轮都读回来。上手的最短路径:走插件路线安装,输入 /plan 建好三个文件,用 /plan-doctor 确认钩子在工作;已经用计划模式定好方案的话,把方案写进 task_plan.md 再开始执行。
参考链接
- planning-with-files 官方仓库:https://github.com/OthmanAdi/planning-with-files
- 安装说明:https://github.com/OthmanAdi/planning-with-files/blob/master/docs/installation.md
- 评测说明:https://github.com/OthmanAdi/planning-with-files/blob/master/docs/evals.md
- 长任务说明:https://github.com/OthmanAdi/planning-with-files/blob/master/docs/long-running-agent-tasks.md